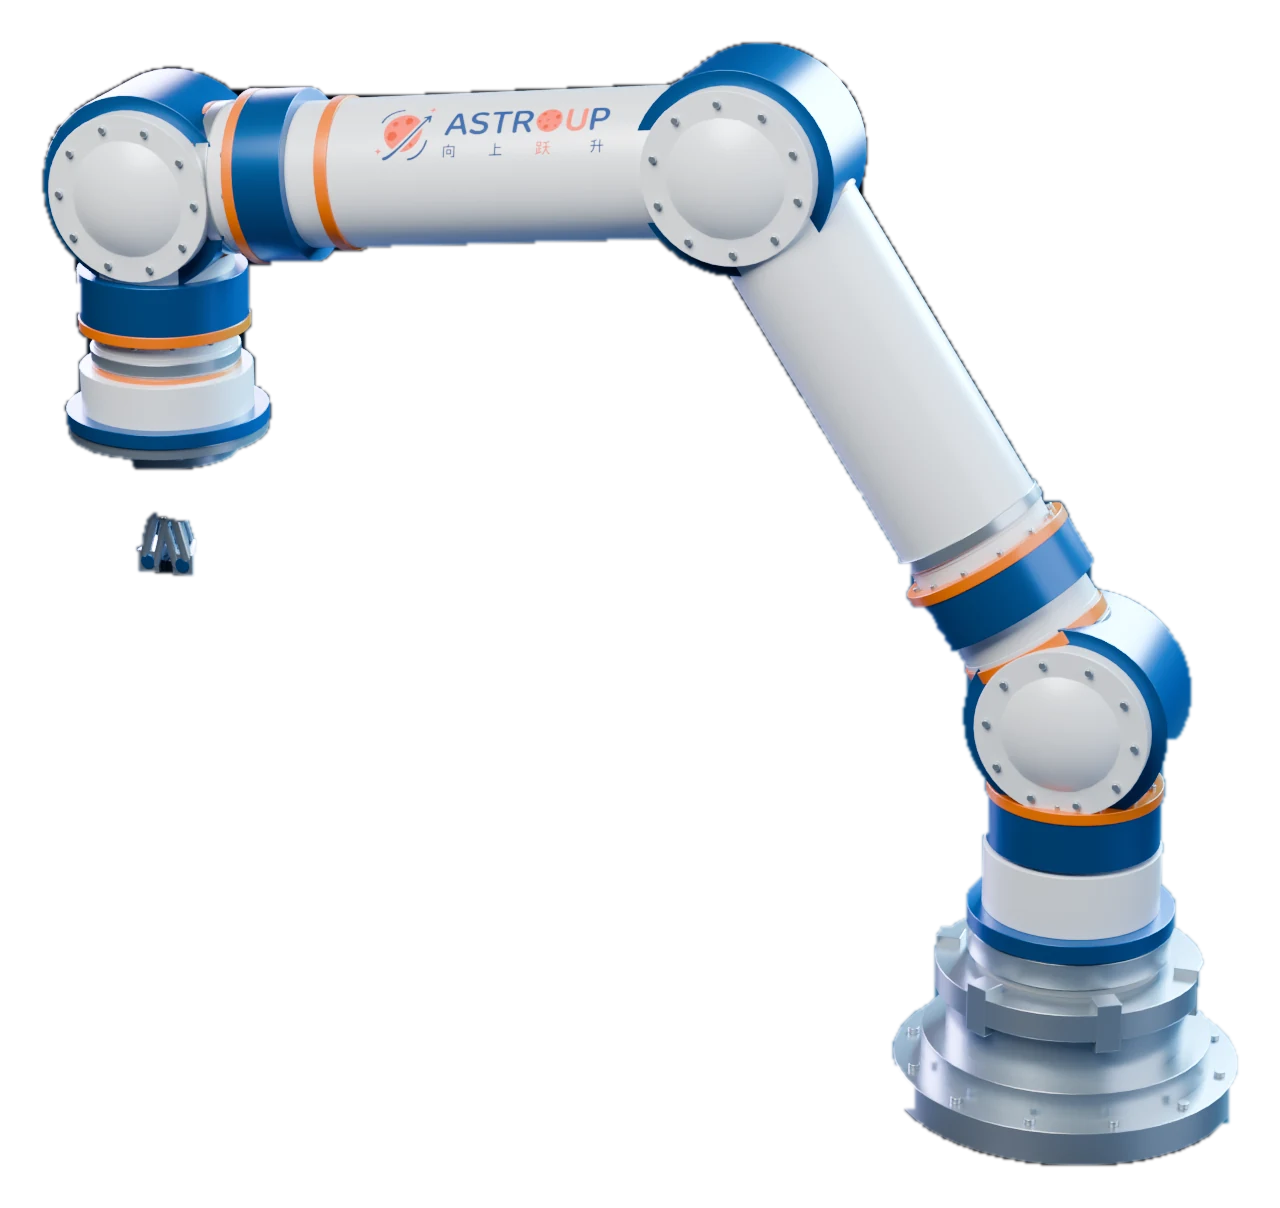
ASTRO-Pocky 太空机械臂
Space-Rated Modular Robotic Arm
ASTRO-Pocky 是一款宇航级模块化太空机械臂,融合高可靠性空间飞行单元与低成本模块化关节技术,臂体自由度与末端负载能力可按任务灵活配置,支持 LEO、GEO 及地月空间等严苛环境下的在轨抓取、装配、维修与载荷操作任务。关节构型可根据客户需求定制,无需显著的非重复性研发投入与交付周期影响。
产品参数
| 自由度 | 7 自由度(关节范围可定制) |
| 末端最大负载 | ±60 N;±12 N·m(力矩传感限值,可定制) |
| 集成感知能力 | 关节力矩传感;末端六维力/力矩传感器 |
| 臂体质量 | 10–20 kg |
| 全伸展载荷 | 2–6 kg |
| 工作半径 | 根据臂构型不同可达 0.8–3 m |
| 最大速度 / 加速度 | 0.3 rad/s;0.2 rad/s² |
| 末端服务 | 供电 28 V/6 A 与 12 V/6 A;通信 RS422 |
| 工作温度 | −55 ℃ ~ +70 ℃ |
| 供电需求 | 28 V/20 A(动力);12 V/4 A(逻辑) |
| 控制软件 | ROS 2 Humble 软件生态 |