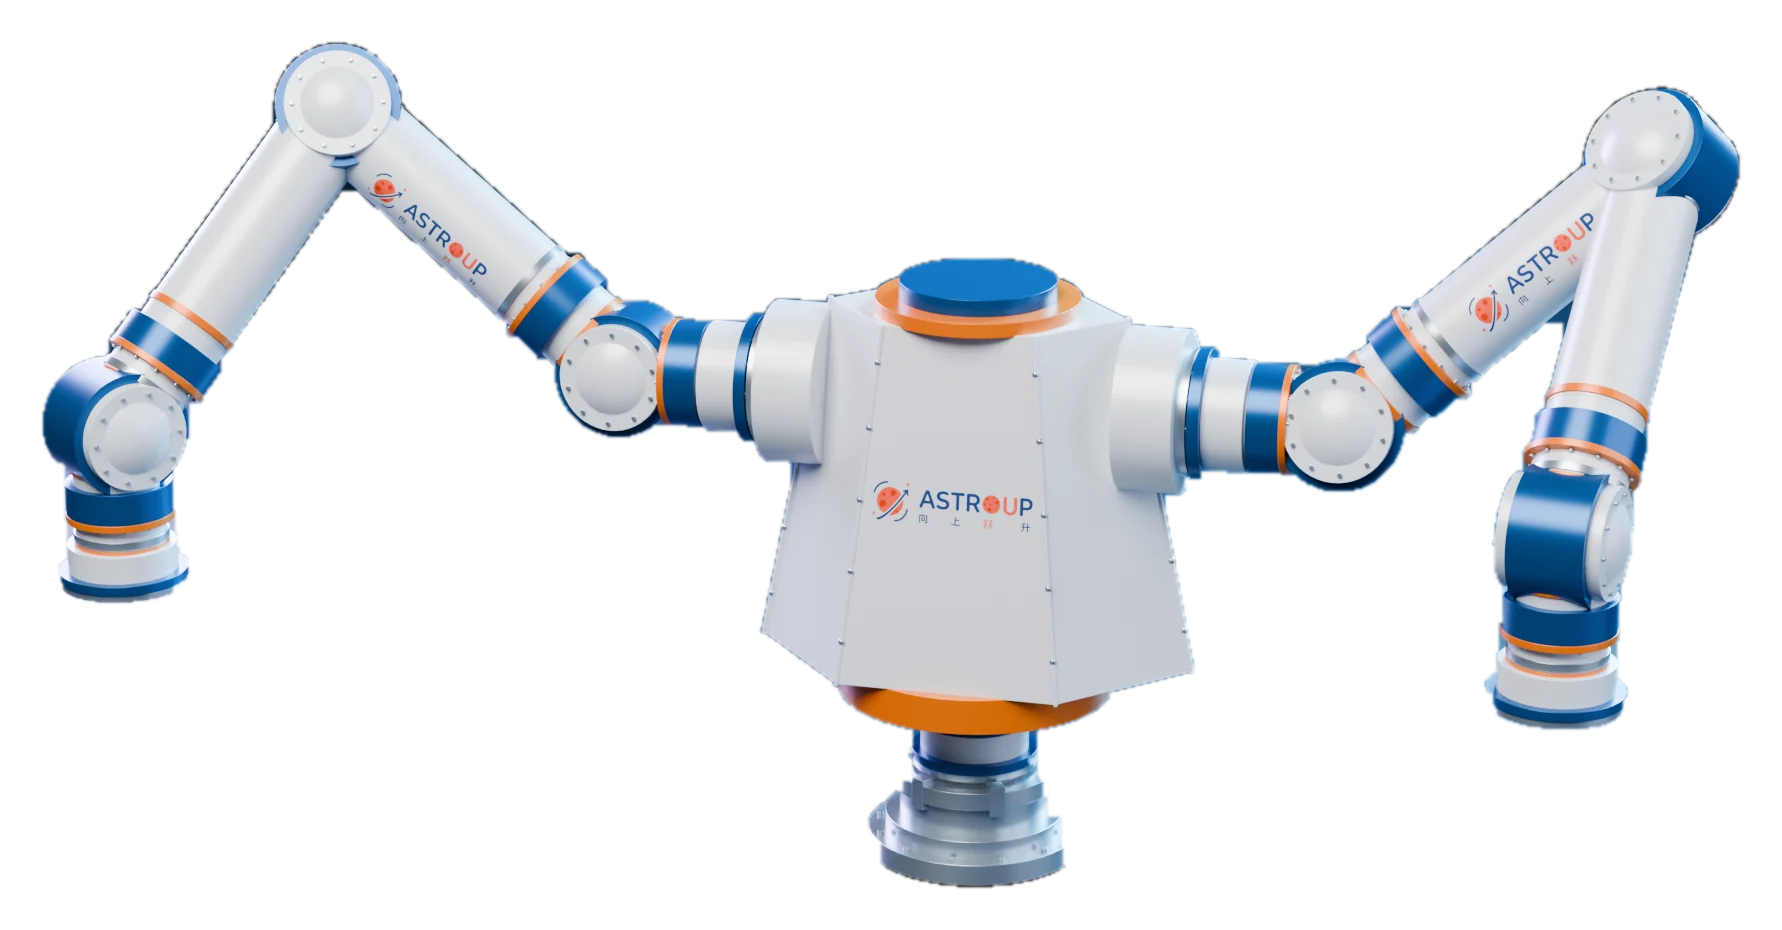
ASTRO-Pudding 模块化太空机器人
Modular Multi-Limb Space Robot
ASTRO-Pudding 是一套可自由拼装的模块化太空机器人系统。中央多面体躯干提供标准化机电热一体化接口,机械臂单元、移动单元与作业末端均可像"太空积木"一样按需拼装为双臂、多臂乃至多分支行走构型,同一套模块即可覆盖在轨装配、在轨服务与星表移动作业等差异化任务。
核心特点
- 模块化拼装:机械臂单元通过标准化对接接口(机电热数据一体连通)与躯干快速连接,支持在轨自主拆装与重构,构型随任务演进。
- 多分支协同:双臂/多臂可协同完成大载荷搬运、舱外爬行移动与双手精细操作,也可分头并行执行多点任务。
- 具身智能内核:搭载 SNN 类脑具身智能与事件驱动世界模型,具备低功耗、高实时性的在轨自主感知、规划与决策能力。
- 末端生态开放:末端接口兼容抓爪、工具与专用载荷,供电与通信链路直达末端,支持第三方末端快速接入。
典型构型能力(双臂构型示例)
| 构型扩展 | 双臂 / 多臂 / 多分支行走构型,模块按需增减 |
| 单臂能力 | 继承 ASTRO-Pocky 机械臂全部性能指标 |
| 对接接口 | 标准化机电热数据一体化对接接口,支持在轨重构 |
| 典型任务 | 在轨装配、ORU 更换、舱外巡检、协同搬运、星表移动作业 |